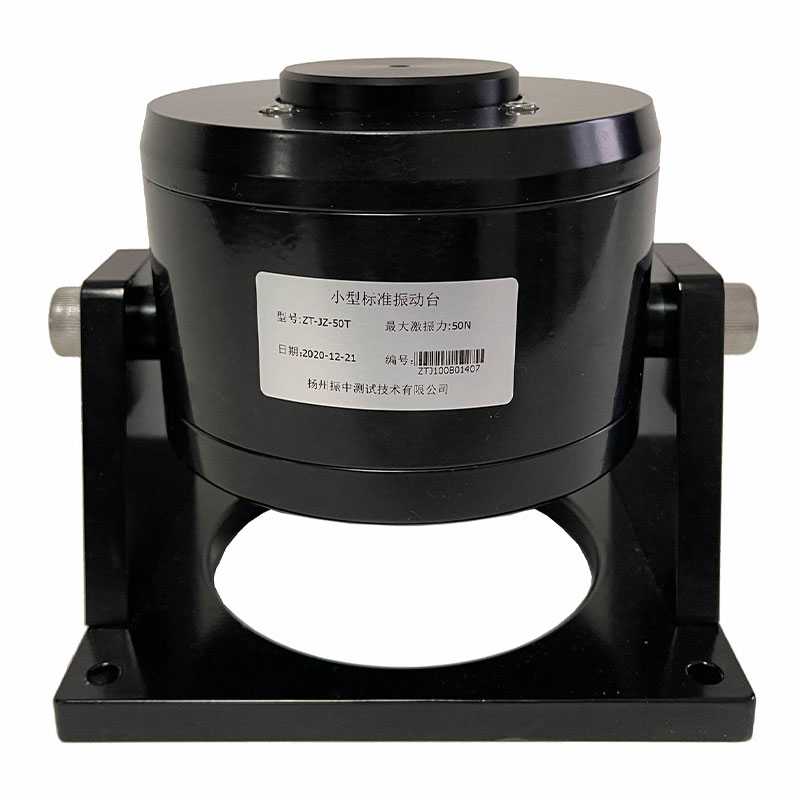
Máy kích thích rung phương thức là một thiết bị cơ điện chuyển đổi tín hiệu truyền động điện thành lực cơ học được điều khiển, tác dụng trực tiếp vào cấu trúc thử nghiệm để các kỹ sư có thể đo lường nó. tần số tự nhiên, hình dạng chế độ và giảm chấn . Thay vì dựa vào một cú đánh nhất thời của búa tác động, máy kích thích duy trì một lực lặp lại, có thể điều chỉnh trên một dải tần số xác định, đó là lý do tại sao nó vẫn là phương pháp kích thích ưa thích cho các kết cấu cần quét hình sin, rung ngẫu nhiên hoặc đầu vào mỏi trong thời gian dài.
Máy kích thích Modal Shaker hoạt động như thế nào
Về cốt lõi, bộ kích thích rung dạng thức hoạt động theo nguyên tắc giống như bộ điều khiển loa, được mở rộng quy mô để phù hợp với tải trọng kết cấu. Bộ khuếch đại công suất cung cấp dòng điện xoay chiều vào một cuộn dây treo bên trong từ trường. Sự tương tác giữa cuộn dây mang dòng điện và từ trường tạo ra một lực dọc theo trục truyền động của máy lắc, tuân theo mối quan hệ lực Lorentz: lực tỷ lệ thuận với mật độ từ thông, chiều dài cuộn dây trong từ trường và dòng điện cung cấp. Bởi vì dòng điện có thể được điều khiển với độ chính xác cao nên lực tạo ra có thể được định hình thành âm hình sin thuần túy, hình sin quét, nhiễu băng rộng ngẫu nhiên hoặc hình dạng nhất thời — bất kỳ cấu hình kích thích nào mà kế hoạch thử nghiệm yêu cầu.
Phần ứng mang cuộn dây và kết nối với cấu trúc thử nghiệm thông qua thanh truyền động, được hỗ trợ bởi hệ thống treo linh hoạt. Hệ thống treo này giữ cho phần ứng ở giữa và ngăn nó di chuyển theo bất kỳ hướng nào khác ngoài trục truyền động dự định, điều này ảnh hưởng trực tiếp đến mức độ "sạch" của lực đầu vào. Bất kỳ chuyển động ngang hoặc lắc lư nào đều gây ra các thành phần lực dọc trục làm hỏng chức năng đáp ứng tần số đang được đo, do đó chất lượng hệ thống treo là một trong những yếu tố hiệu suất được đánh giá thấp nhất trong thiết kế máy kích thích.
Các thành phần cốt lõi quyết định hiệu suất
Mỗi máy lắc phương thức kích thích , bất kể kích thước, đều được xây dựng xung quanh các khối chức năng giống nhau. Hiểu cách chúng kết nối sẽ giúp ích khi khắc phục sự cố dữ liệu thử nghiệm không nhất quán hoặc chỉ định hệ thống cho ứng dụng mới.
Chuỗi tín hiệu & nguồn
Máy phát tín hiệu
Bộ khuếch đại công suất
Thân máy lắc (Cuộn dây, Phần ứng, Hệ thống treo)
Thanh truyền động / Stinger
Hệ thống làm mát
Hình 1 - Chuỗi chức năng của bộ kích thích máy lắc phương thức, từ việc tạo tín hiệu đến đầu ra cơ học ở vật phẩm thử nghiệm.
Bộ tạo tín hiệu hoặc bộ điều khiển tạo ra dạng sóng tham chiếu và trong các hệ thống vòng kín, so sánh tín hiệu phản hồi (thường từ gia tốc kế hoặc bộ chuyển đổi lực được gắn tại điểm truyền động) với cấu hình mục tiêu, điều chỉnh tín hiệu truyền động theo thời gian thực để duy trì độ chính xác. Bộ khuếch đại công suất tăng dòng điện đến mức mà cuộn dây yêu cầu - đối với các máy lắc lớn hơn, điều này có thể có nghĩa là hàng trăm ampe ở điện áp thấp. Hệ thống làm mát, dù là không khí cưỡng bức hay chất lỏng, đều ngăn cuộn dây quá nóng trong quá trình hoạt động ở cường độ cao hoặc tần số cao liên tục; Giới hạn nhiệt thường là lý do khiến máy lắc không thể duy trì lực cực đại định mức liên tục.
So sánh các công nghệ kích thích
Ba công nghệ kích thích chiếm ưu thế trong thử nghiệm kết cấu và mỗi công nghệ đánh đổi công suất lực, dải tần số và chuyển vị khác nhau.
| Công nghệ | Dải tần số điển hình | Lực đỉnh điển hình | Phù hợp nhất cho |
| Điện động lực | DC đến 10.000 Hz | 20 N đến 90.000 N | Kiểm tra phương thức chung, quét hình sin, rung ngẫu nhiên |
| áp điện | Lên tới 20.000 Hz | 50 N đến 3.000 N | Kích thích tần số cao, dịch chuyển nhỏ |
| thủy lực | DC đến 500 Hz | 5.000 N đến trên 500.000 N | Kiểm tra độ bền và độ bền ở tần số thấp, lực cao |
Các đơn vị điện động lực vẫn là lựa chọn phổ biến nhất để phân tích phương thức vì chúng kết hợp dải tần số rộng với đầu ra lực tuyến tính, có thể dự đoán được và bảo trì tương đối đơn giản. Bộ kích thích áp điện đánh đổi công suất để có băng thông cực cao, khiến chúng trở nên hữu ích cho các bộ phận nhỏ, cứng, nơi xảy ra hiện tượng cộng hưởng trên 5.000 Hz. Bộ kích thích thủy lực hy sinh hoàn toàn dải tần để đổi lấy các mức lực mà hệ thống điện động và áp điện không thể tiếp cận, đó là lý do tại sao chúng chiếm ưu thế trong các giàn khoan về độ bền và độ bền kết cấu hơn là công việc nhận dạng phương thức.
Thông số kỹ thuật chính ảnh hưởng đến chất lượng kiểm tra
Việc lựa chọn hoặc đánh giá máy kích thích máy rung cần phải phù hợp với bốn thông số kỹ thuật cho đối tượng thử nghiệm: lực cực đại, dải tần số khả dụng, hành trình tối đa và khối lượng chuyển động của phần ứng. Việc giảm kích thước bất kỳ một trong số này sẽ gây ra lỗi có thể đo lường được trong các hình dạng chế độ được trích xuất.
450 N
Bàn ghế nhỏ
máy lắc
2.700N
Tầm trung
máy lắc phòng thí nghiệm
18.000N
Cấu trúc lớn
máy lắc thử nghiệm
89.000 N
Thành phần nặng
máy lắc thử nghiệm
Hình 2 - Phạm vi lực hình sin cực đại đại diện cho các loại kích thước máy lắc điện động thông thường.
Kích thước lực cần phải tính đến nhiều hơn khối lượng tĩnh của kết cấu. Khi cộng hưởng, lực động hiệu dụng cần thiết để điều khiển một cấu trúc bị suy giảm nhẹ đến một phản ứng có thể đo được có thể là một phần nhỏ so với lực cần thiết để di chuyển một khối lượng tĩnh tương đương, bởi vì bản thân cấu trúc đó sẽ khuếch đại đầu vào gần tần số tự nhiên của nó. Tuy nhiên, khi tần số giảm xuống mức thấp nhất của quá trình quét, lực cần thiết để đạt được cùng biên độ dịch chuyển sẽ tăng mạnh - độ dịch chuyển, vận tốc và gia tốc có liên quan với nhau bởi các yếu tố tần số, do đó, một máy lắc có kích thước phù hợp ở dải giữa có thể hết đột quỵ hoặc hết lực ở tần số 5 Hz. Một quy tắc thực tế được các kỹ sư kiểm tra sử dụng là điều chỉnh kích thước máy lắc sao cho khoảng trống ít nhất 20 phần trăm cao hơn yêu cầu lực được tính toán trong trường hợp xấu nhất trên toàn bộ dải tần, không chỉ ở mức cộng hưởng dự kiến.
Phương pháp lắp và ghép nối
Cách bộ kích thích kết nối với cấu trúc có ảnh hưởng nhiều đến chất lượng dữ liệu như thông số kỹ thuật của chính bộ rung. Ba phương pháp ghép nối được sử dụng trong thực tế:
Kết nối thanh Stinger - một thanh mỏng, cứng theo trục nhưng linh hoạt theo chiều ngang liên kết phần ứng với kết cấu. Đây là phương pháp tiêu chuẩn để kiểm tra phương thức vì thanh truyền lực dọc theo trục truyền động trong khi tính linh hoạt khi uốn của nó giúp cô lập cấu trúc khỏi các tải trọng ngang không mong muốn do hệ thống treo của chính máy lắc gây ra. Một ngòi quá ngắn hoặc quá cứng khi uốn sẽ tạo ra lực ngang trục; một cái quá dài hoặc mỏng có thể tự cộng hưởng trong phạm vi băng thông thử nghiệm và làm biến dạng lực đo được.
Đính kèm trực tiếp - được sử dụng khi máy kích thích có kích thước nhỏ so với kết cấu hoặc khi tần số làm việc rất cao khiến cho việc tuân thủ ngòi nổ không được chấp nhận; yêu cầu căn chỉnh cẩn thận vì bất kỳ sai lệch nào sẽ kết hợp trực tiếp vào cấu trúc.
Khối lượng phản ứng hoặc huyền phù tự do - đối với các kết cấu nhẹ, bản thân máy lắc cần có điểm phản ứng ổn định, thường đạt được bằng cách gắn vật thử nghiệm trên dây bungee mềm để gần đúng điều kiện biên tự do, trong khi máy lắc được nối đất với một đế độc lập, cách ly rung sao cho chuyển động của chính nó không kết hợp trở lại với phép đo.
Ứng dụng điển hình trong các ngành công nghiệp
Bộ kích thích máy lắc phương thức được sử dụng ở bất kỳ nơi nào mà các kỹ sư cần mô tả cách cấu trúc phản ứng linh hoạt trước khi đưa vào sử dụng hoặc sau khi thay đổi thiết kế.
- Cấu trúc hàng không vũ trụ: khảo sát phương thức bảng điều khiển cánh và thân máy bay, đánh giá thành phần vệ tinh và thử nghiệm rung động mặt đất trên toàn bộ máy bay.
- Kỹ thuật ô tô: xác minh độ cứng thân xe trong màu trắng, điều chỉnh giá đỡ hệ thống truyền động và xử lý sự cố NVH (tiếng ồn, độ rung, độ khắc nghiệt).
- Kỹ thuật dân dụng và kết cấu: nhận dạng phương thức cầu và xây dựng để đánh giá địa chấn và theo dõi tình trạng kết cấu.
- Sản phẩm điện tử và tiêu dùng: thử nghiệm cộng hưởng bảng mạch in và vỏ để ngăn chặn hiện tượng mỏi do rung động khi vận hành.
- Máy quay: đặc tính mô hình vỏ ổ trục và cánh tuabin để tránh sự cộng hưởng chồng chéo với tốc độ vận hành.
Trên các lĩnh vực này, mục tiêu cơ bản là nhất quán: xác định tần số cộng hưởng đủ sớm để việc thay đổi thiết kế vẫn còn rẻ, thay vì phát hiện ra vấn đề cộng hưởng sau khi nguyên mẫu không hoạt động.
Tích hợp chuỗi tín hiệu với việc thu thập dữ liệu
Máy kích thích máy lắc chỉ tạo ra dữ liệu thử nghiệm hữu ích khi được tích hợp đúng cách với các cảm biến và phần cứng thu thập dữ liệu. Một thiết lập điển hình đặt một bộ chuyển đổi lực giữa ngòi và cấu trúc để đo lực đầu vào thực tế, trong khi một hoặc nhiều gia tốc kế ghi lại phản ứng của cấu trúc tại nhiều điểm. Cả hai tín hiệu đều được đưa vào hệ thống thu thập dữ liệu để tính toán hàm đáp ứng tần số - tỷ lệ đáp ứng với lực đầu vào trên tần số - từ đó tần số tự nhiên, hình dạng chế độ và tỷ lệ giảm chấn phương thức được trích xuất bằng thuật toán khớp đường cong.
Điều khiển vòng kín là điểm phân biệt hệ thống máy lắc cơ bản với hệ thống chính xác. Thay vì điều khiển máy lắc bằng tín hiệu điện áp cố định, bộ điều khiển sẽ giám sát lực thực tế hoặc gia tốc đạt được và liên tục hiệu chỉnh tín hiệu truyền động để đầu vào theo dõi cấu hình dự định ngay cả khi trở kháng động của cấu trúc thay đổi trong quá trình quét. Nếu không có vòng phản hồi này, sự cộng hưởng trong cấu trúc thử nghiệm có thể gây ra sự tăng vọt hoặc giảm lực không kiểm soát được chính xác ở những nơi dữ liệu chính xác quan trọng nhất.
Các lỗi kiểm tra phổ biến và cách tránh chúng
Một số lỗi lặp đi lặp lại chiếm phần lớn dữ liệu thử nghiệm phương thức kém chất lượng:
Tải hàng loạt - lắp một máy đo gia tốc hoặc bộ chuyển đổi lực nặng trên một cấu trúc nhẹ sẽ làm thay đổi tần số tự nhiên của nó xuống. Việc sử dụng các cảm biến có khối lượng nhỏ hơn khoảng 1% khối lượng kết cấu cục bộ tại điểm lắp đặt sẽ giúp tránh được lỗi này.
cộng hưởng Stinger - một thanh kim châm cộng hưởng trong dải tần số thử nghiệm sẽ tạo ra một đỉnh giả trong lực đo được. Việc giữ cho ngòi ngắn và xác minh chế độ uốn đầu tiên của nó nằm cao hơn nhiều so với băng thông thử nghiệm sẽ tránh được điều này.
Điều kiện biên không đầy đủ - một hệ thống treo tự do không đủ mềm so với chế độ linh hoạt đầu tiên của cấu trúc sẽ làm ô nhiễm các hình dạng chế độ tần số thấp do chuyển động của vật cứng. Nguyên tắc chung là giữ tần số của thân xe treo dưới 1/10 chế độ đàn hồi đầu tiên của kết cấu.
Lái xe quá mức ở mức cộng hưởng — do các cấu trúc bị tắt dần nhẹ sẽ khuếch đại phản ứng mạnh ở gần mức cộng hưởng, nên việc quét lực không đổi có thể đẩy chuyển vị vượt quá giới hạn tuyến tính, đưa biến dạng phi tuyến vào hàm đáp ứng tần số. Thử nghiệm phản hồi có kiểm soát, trong đó bộ điều khiển giảm lực khi tiếp cận cộng hưởng, sẽ tránh được điều này.
Thân máy lắc tiếp đất kém - nếu thân máy lắc không được cách ly hoặc nối đất đầy đủ, lực phản ứng sẽ quay trở lại thiết lập phép đo, làm giảm khả năng lặp lại giữa các lần chạy thử.
Thực hành bảo trì giúp kéo dài tuổi thọ dịch vụ
Máy kích thích điện động là dụng cụ có độ chính xác cao và độ chính xác lâu dài của chúng phụ thuộc vào việc bảo trì định kỳ. Cần theo dõi nhiệt độ cuộn dây trong các chiến dịch thử nghiệm kéo dài, vì chu trình nhiệt lặp đi lặp lại sẽ làm tăng tốc độ đánh thủng cách điện. Các bộ phận của hệ thống treo - điển hình là các vòng bi uốn hoặc ổ lăn - mòn dần dần và cần được kiểm tra độ hở hoặc độ cứng không đối xứng, vì hệ thống treo bị xuống cấp là nguồn phổ biến của lực ngang trục không giải thích được, xuất hiện nhiều tháng sau khi hệ thống được hiệu chỉnh lần cuối. Stingers là vật dụng tiêu hao và nên được thay thế bất cứ khi nào bị cong hoặc mỏi thay vì sử dụng lại vô thời hạn. Bộ lọc của bộ khuếch đại và hệ thống làm mát cũng cần được vệ sinh định kỳ, đặc biệt là trong môi trường thử nghiệm công nghiệp bụi bặm, để tránh hạn chế luồng không khí dẫn đến tắt máy do nhiệt giữa chừng.
Sự khác biệt chính giữa máy kích thích kiểu máy lắc và búa tác động là gì?
Máy lắc kích thích tác dụng một lực liên tục, có thể kiểm soát được trong một dải tần số hoặc khoảng thời gian đã chọn, trong khi búa tác động tạo ra một xung nhất thời. Bộ rung giúp kiểm soát tốt hơn biên độ lực và nội dung tần số, điều này quan trọng đối với các cấu trúc phi tuyến hoặc khi cần tỷ lệ tín hiệu trên nhiễu cao ở các tần số cụ thể.
Làm cách nào để chọn mức lực phù hợp cho máy kích thích kiểu máy lắc?
Tính toán lực động cần thiết trên toàn bộ dải tần quan tâm, bao gồm cả đầu tần số thấp, nơi nhu cầu về hành trình và lực thường cao nhất, sau đó thêm khoảng 20 phần trăm khoảng trống. Máy lắc có kích thước nhỏ không thể đạt được biên độ mục tiêu ở đầu dưới của quá trình quét ngay cả khi chúng hoạt động tốt ở gần mức cộng hưởng.
Máy kích thích máy lắc phương thức có thể làm hỏng cấu trúc thử nghiệm không?
Có, nếu mức lực không được kiểm soát ở gần mức cộng hưởng. Bởi vì các kết cấu bị giảm chấn nhẹ sẽ khuếch đại phản ứng mạnh ở tần số tự nhiên, nên lực quét không đổi không được kiểm soát có thể đẩy kết cấu vào trạng thái phi tuyến hoặc thậm chí làm hỏng các mức dịch chuyển. Điều khiển vòng kín giới hạn biên độ đáp ứng gần cộng hưởng sẽ ngăn chặn điều này.
Tại sao việc lựa chọn thanh đốt lại quan trọng đến vậy trong thử nghiệm phương thức?
Ster truyền lực dọc trục trong khi cô lập cấu trúc khỏi chuyển động treo ngang của chính máy lắc. Một ngòi quá cứng khi uốn sẽ tạo ra lực ngang, trong khi một ngòi quá dài hoặc mỏng có thể cộng hưởng trong dải thử nghiệm, làm méo tín hiệu lực đo được.
Tôi nên mong đợi dải tần số nào từ máy kích thích máy lắc điện động?
Hầu hết các máy lắc điện động được sử dụng trong thử nghiệm phương thức đều có tần số từ gần DC đến khoảng từ 5.000 đến 10.000 Hz, tùy thuộc vào kích thước và thiết kế phần ứng. Các đơn vị lớn hơn, lực cao hơn có xu hướng có giới hạn tần số trên hẹp hơn do khối lượng phần ứng tăng lên, trong khi các đơn vị nhỏ hơn đạt tần số cao hơn nhưng có công suất lực thấp hơn.
Tài liệu tham khảo
- Ewins, D.J., "Thử nghiệm phương thức: Lý thuyết, Thực hành và Ứng dụng", Nhà xuất bản Nghiên cứu Nghiên cứu, Tái bản lần thứ 2.
- ISO 7626: Rung và sốc cơ học – Xác định bằng thực nghiệm độ linh động cơ học.
- ASTM E756: Phương pháp thử nghiệm tiêu chuẩn để đo đặc tính giảm rung của vật liệu.
- Rao, S.S., "Rung động cơ học," Pearson Education.
- McConnell, K.G. và Varoto, P.S., "Kiểm tra độ rung: Lý thuyết và thực hành," Wiley.


 Địa chỉ: Số 85, đường Hetao West, huyện Hán Giang, thành phố Dương Châu, tỉnh Giang Tô, Trung Quốc
 Điện thoại: +86-0514-85764839
 ĐT: +86-0514-85764839
 Email: sales@china-zztest.com